

Festo, donanımları için geçerli olan kalite standartlarını dijital ürün ve simülasyon modellerine de taşımayı hedefliyor. Bu sayede makine üreticileri, otomasyon çözümlerini sanal ortamda, mümkün olan en yüksek gerçekçilik derecesiyle geliştirip doğrulayabilecekler. Gelecekte bu tür modellerin, otonom otomasyon sistemlerinin geliştirilmesini ve test edilmesini de desteklemesi bekleniyor.
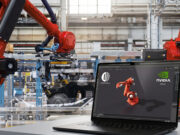
Bir makine farklı işlevleri bir araya getirdiğinde, mühendislerin sistem kurulmadan önce bu işlevlerin nasıl etkileşime girdiğini anlamaları gerekir. Sanal modeller; kavramların değerlendirilmesine, makine süreçlerinin optimize edilmesine ve entegrasyon sorunlarının henüz geliştirme aşamasındayken çözülmesine yardımcı olabilir. Festo, robotik algılama ve otomasyon yetenekleri için açık bir simülasyon çerçevesi olan NVIDIA Isaac Sim’i ve sentetik verileri halihazırda uygulamaya koymuştur. Bu deneyim, USD verilerini dışa aktarma imkânıyla birleştiğinde, modellerin hareket davranışlarını ve uygulamaya özgü özellikleri kapsayacak şekilde genişletilmesi için bir temel oluşturur; böylece bileşenlerin gerçek dünyadaki davranışlarının simülasyon ortamında güvenilir bir şekilde değerlendirilmesi sağlanır.
Festo Teknoloji Başkanı (CTO) Prof. Dr. Tomas Smetana, “NVIDIA ve Festo arasındaki iş birliği, endüstriyel otomasyonun geleceği için bir dönüm noktasıdır,” diyor. “NVIDIA Omniverse kütüphanelerini Festo’nun onlarca yıllık otomasyon uzmanlığıyla birleştirerek, geleceğin otonom üretimi için öğrenen bir sanal ortam yaratıyoruz.”
Festo’nun Dijital Ürün Modelleri İçin Kalite Standartları
Festo’da Fiziksel Yapay Zekâ ve Dijital İz (Digital Thread) Bölümü Başkanı olan Jan R. Seyler, “Dijital modellerimiz, donanımımız kadar güvenilir olmalıdır,” diyor. “Hedefimiz, Festo’nun yüksek kalite standartlarını karşılayan ve gerçeğe olabildiğince yakın otomasyon çözümlerinin geliştirilmesini ve doğrulanmasını sağlayan ürün modelleri sunmaktır.”
Festo, gelecekte model kalitesini sistematik olarak değerlendirmek amacıyla, kendi laboratuvarlarından elde edilen ölçümleri NVIDIA Isaac Sim’deki simülasyon sonuçlarıyla karşılaştırmayı planlıyor. NVIDIA Omniverse kütüphaneleri üzerine inşa edilen bu açık simülasyon çerçevesi, tüm otomasyon senaryoları dâhilinde değerlendirme yapılmasına olanak tanıyor. Belirlenmiş çalışma koşulları altında, simüle edilen hareketler ve dinamik davranışlar, gerçek bileşenler üzerinde yapılan ölçümlerle kıyaslanacak ve modeller buna göre iyileştirilecektir.
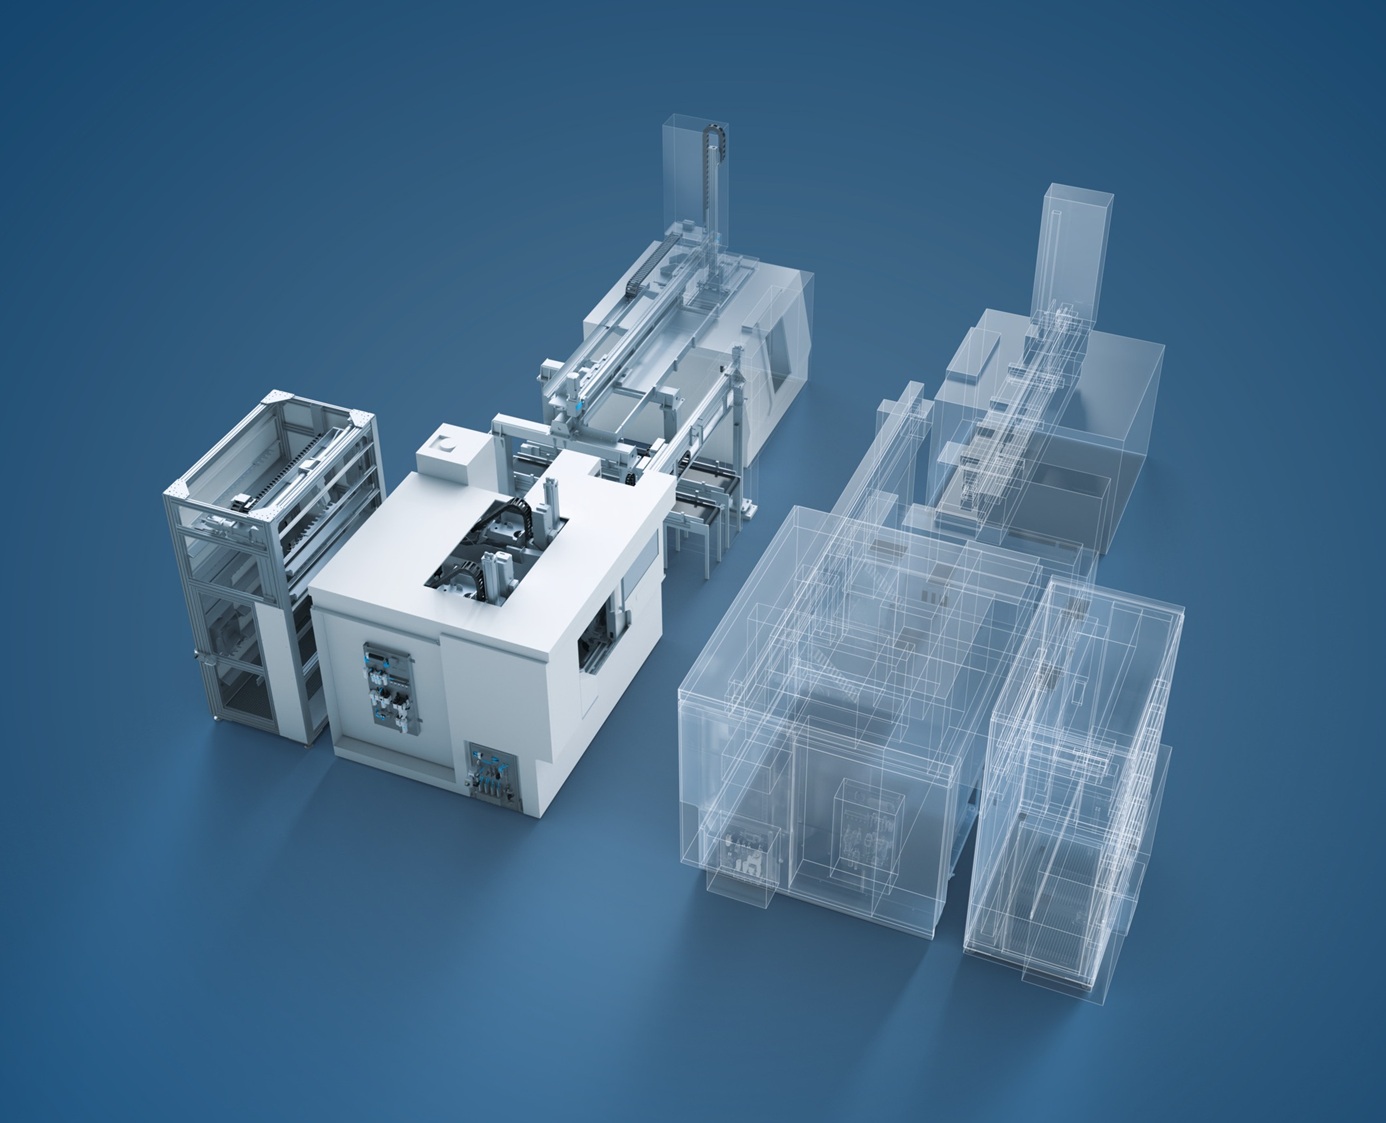
Festo ve ABB Robotics, sanal bir taşıma (handling) uygulaması üzerinde NVIDIA ile iş birliği yapıyor
Bu gelişim sürecindeki somut bir adım, ABB Robotics ve NVIDIA ile gerçekleştirilen iş birliğidir. Ortak bir taşıma uygulamasında taraflar, üç eksenli bir Festo taşıma sisteminin dijital ikizlerini ABB RobotStudio® ile entegre ediyor. Bu çalışma; makine üreticilerinin fiziksel kurulumdan önce süreçleri ve entegrasyon sorunlarını netleştirmelerine, devreye alma sürecini hızlandırmalarına ve ürünün pazara sunulma süresini kısaltmalarına yardımcı olmayı amaçlıyor. RobotStudio® HyperReality eklentisi, fotorealistik ve fizik tabanlı simülasyonlar için RobotStudio’yu NVIDIA Omniverse kütüphaneleriyle buluşturur. ABB Sanal Denetleyici (Virtual Controller) ise robot programlarının, gerçek ABB robotlarında kullanılan kontrol yazılımının aynısı ile sanal ortamda test edilmesine olanak tanır.
ABB Robotics Yazılım ve Dijital Çözümler Operasyon ve Portföy Başkanı Boris Fiedler, “ABB Robotics, iş ortağı ağıyla birlikte; daha fazla konumda, daha fazla görevi; daha hızlı, daha güvenli ve daha akıllı bir şekilde yerine getirebilen, daha otonom ve çok yönlü robotik çözümler geliştiriyor,” diyor. “Festo ve NVIDIA ile yapılan bu iş birliği, makine üreticileri için mühendislik süreçlerini ve sanal devreye alma çalışmalarını ileriye taşıyacak; ayrıca endüstriyel düzeydeki ‘Fiziksel Yapay Zeka’nın (Physical AI) şirketler genelinde yaygınlaşmasına katkıda bulunacaktır.”
Festo açısından bu iş birliği, Fiziksel Yapay Zeka için güvenilir bir dijital temel oluşturma yolunda atılmış somut bir adımdır. Şirket, uzun vadede simülasyon ile gerçeklik arasındaki farkı, sanal ortamda geliştirilen otomasyon çözümlerinin mümkün olan en az uyarlama çabasıyla gerçek makinelere aktarılabileceği bir noktaya kadar daraltmayı hedefliyor.


 Web Tasarım
